최신연구
[최승문 교수] Fingertip Pressure Feedback Increases the Perceived Length of a Handheld Object
- 등록일2026.10.01
- 조회수18
-

교수최승문
[연구의 필요성]
* VR 컨트롤러는 형태가 고정되어 있어, 시각적으로 보이는 가상 물체와 손으로 느끼는 길이·크기·형태가 어긋나 몰입감과 조작 정밀도가 떨어짐
* 이를 해결하려는 기존 형태 변형형·모듈형 장치는 복잡한 기계 구조와 여러 구동기가 필요해 크고 무거움
물체를 쥐고 휘두르며 길이·형태를 지각하는 '동적 촉각(dynamic touch)'을 지원하는 햅틱 기술 연구는 능동·수동 촉각에 비해 부족함
* 물체의 질량 분포를 바꾸지 않고 피부 자극만으로 길이 지각을 바꿀 수 있는지는 아직 밝혀지지 않은 문제
[포스텍이 가진 고유의 기술]
* 손에 쥔 물체의 길이·형태 지각 연구 역량: 관성 기반 길이 지각 모델(IEEE ToH 2021), 시각-촉각 형태 지각 모델(ACM CHI 2023), 손잡이 특성에 따른 길이 지각 증강(ACM CHI 2024) 등 선행 연구를 축적
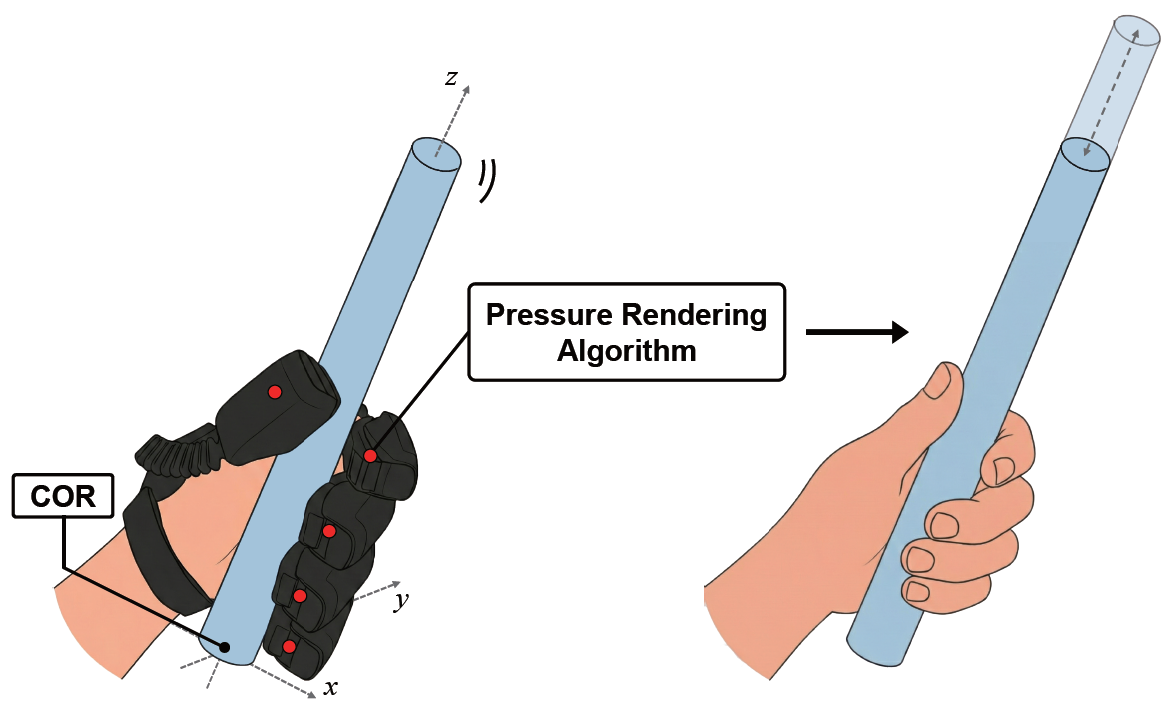
* 생체역학 기반 압력 렌더링 기술: 휘두르는 동안 다섯 손가락의 실제 힘 사용 패턴을 반영해, 막대 회전 각도에 맞춰 손끝에 순차적으로 압력을 주는 패턴 설계
* 손가락 사이 연속 움직임 착각(tactile apparent motion)을 유도하는 시간적 중첩 설계
크기 추정법 기반 지각 실험과 통계 분석 방법론
[연구의 의미]
* 햅틱 장갑의 손끝 압력 피드백만으로 쥐고 있는 물체의 길이를 평균 6.1% 더 길게 느끼게 함 → 실제 관성 모멘트를 13.8% 늘린 것과 같은 효과
* 일정한 압력은 효과가 없고, 움직임에 동기화된 시간 변화 압력만 효과가 있음을 규명
* 무겁고 복잡한 기계 장치 없이 촉각 자극만으로 동적 촉각 지각을 조절하는 새로운 렌더링 방식 제시
* 햅틱 장갑의 활용 범위를 물체 잡기·표면 탐색을 넘어 도구 휘두르기 같은 동적 촉각 영역으로 확장
[연구결과의 진행 상태 및 향후 계획]
- * 현재: 24명 대상 지각 실험으로 효과를 검증했고, IEEE ToH에 Early Access로 온라인 게재 (정식 권호 게재 예정)
* 향후 계획
** 강도 제어 고도화: 이진(on/off) 방식을 넘어 휘두르는 속도·토크에 비례해 압력 세기를 조절하는 렌더링 시스템 개발
** 3D 확장: 2D 평면 동작에서 3D 자유 동작으로 넓혀 실제 환경에서의 효과 검증
** 패턴 최적화: 역순·무작위 순서 등 다른 패턴과 비교해 가장 효과적인 시간 구조 규명
** 다감각 확장: 압력에 피부 늘림, 진동 등 다른 촉각 자극을 결합한 다중감각 피드백 연구
[성과와 관련된 실적]
IEEE Transactions on Haptics에 Early Access로 온라인 게재 (정식 권호 게재 예정)
[성과와 관련된 이미지]