최신연구
[최승문 교수] 제스처 기반 모바일 로봇 원격 제어를 위한 전기자극 기반 햅틱 가이던스 기술
- 등록일2026.10.01
- 조회수15
-

교수최승문
[연구의 필요성]
로봇 원격 제어는 복잡한 조작과 탐색을 위해 가상 현실과 같은 몰입형 기술 및 제스처 기반 제어를 채택하고 있다. 그러나 직관적인 제어에도 불구하고 햅틱 피드백의 부재로 인해 충돌이나 정밀도 저하 등의 한계를 지닌다. 기존의 기계적 힘 피드백 장치는 무겁고 자연스러운 움직임을 제한하고, 진동 햅틱 단서는 사용자가 신호를 인지하고 자발적으로 반응해야 하므로 인지적 부하가 크다는 단점이 있다. 전기자극(Electrical Muscle Stimulation; EMS)은 근육을 직접 활성화하여 가볍고 착용 가능한 형태로 운동 수준의 교정 단서를 제공할 수 있으나, 같은 자극도 팔 자세와 사용자에 따라 서로 다른 방향의 움직임을 만든다는 문제가 있다. 또한 EMS 가이드가 사용 중의 안전만 높이는지, 가이드가 사라진 뒤에도 더 안전한 조종 전략의 학습으로 이어지는지는 충분히 검증되지 않았다.
[포스텍이 가진 고유의 기술]
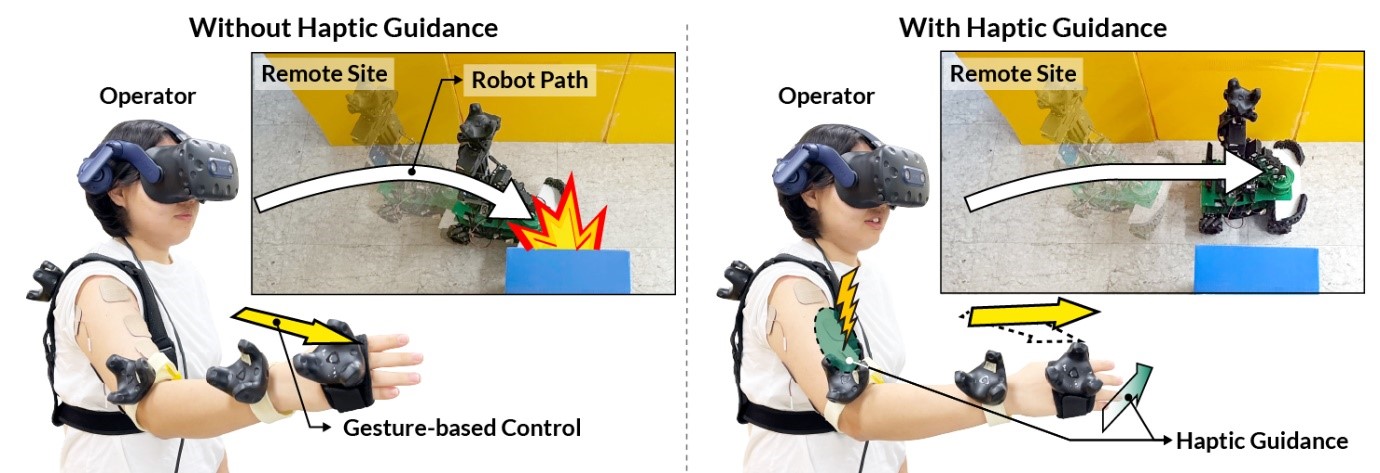
본 연구에서는 모바일 로봇의 안전한 원격 제어를 위해 EMS을 활용하는 가상현실 기반 햅틱 가이던스 시스템을 제안한다. 제안 시스템은 로봇과 장애물 사이 거리를 평가하고, 충돌 위험이 감지되면 사용자의 근육을 자극하여 조종 제스처를 안전한 방향으로 유도한다. 사용자의 팔 자세에 따라 변하는 EMS가 유도하는 손목의 움직임 방향을 예측하기 위해, 어깨, 팔꿈치, 손목 위치를 입력으로 사용하는 사용자 독립적 회귀 모델을 개발했다.
[연구의 의미]
본 연구는 EMS를 단순한 경고 수단이 아니라 사용자의 조종 동작에 직접 개입하는 공유제어 인터페이스로 활용했다는 데 의의가 있다. 특히 실시간 충돌 회피뿐 아니라 가이던스가 제거된 이후에도 안전한 조종 전략이 유지됨을 보여, EMS가 즉각적인 안전 지원과 조종 기술 학습을 동시에 제공할 수 있음을 확인하였다. 이는 기계식 힘 피드백 장치 없이도 작업자의 조종 권한을 유지하면서 고위험 원격작업의 안전성과 숙련을 높일 수 있는 착용형 인터페이스의 가능성을 제시한다.
[연구결과의 진행 상태 및 향후 계획]
향후 연구에서는 현재의 2D 모바일 로봇 제어를 넘어 더 다양한 팔 자세와 복잡한 공간 움직임을 요구하는 로봇 팔 조작 부문으로 EMS 모델의 적용 범위를 확장할 계획이다. 또한, 전기 자극의 즉각적인 개입으로 인해 발생할 수 있는 사용자의 행위 주체감 저하를 방지하기 위해 시각 자극과 햅틱 개입 사이의 딜레이를 조절하는 적응형 타이밍 전략을 연구할 예정이다. 아울러 전기 자극이 주는 신체적 불쾌감을 완화하기 위해 진동 등 다른 햅틱 피드백을 결합하는 다중 감각 통합도 함께 모색할 계획이다.
[성과와 관련된 실적]
Jungeun Lee, Minseong Noh, and Seungmoon Choi. (2026). Haptic Guidance Using Electrical Muscle Stimulation for Geesture-based Mobile Robot Teleoperation. ACM Transactions on Human-Robot Interaction
[성과와 관련된 이미지]
HMD와 손 제스처로 이동로봇을 원격조종하는 모습. 장애물 접근 시 EMS가 팔에 운동감각 단서를 제공하여 사용자의 제스처를 안전한 방향으로 유도한다.